适用场景:机器人打磨、抛光、喷涂、焊缝跟踪、3D 检测、胶路跟随;解决传统示教、纯离线编程依赖工件一致性、无法适配来料偏差、装夹偏移、铸件 / 钣金形变的痛点
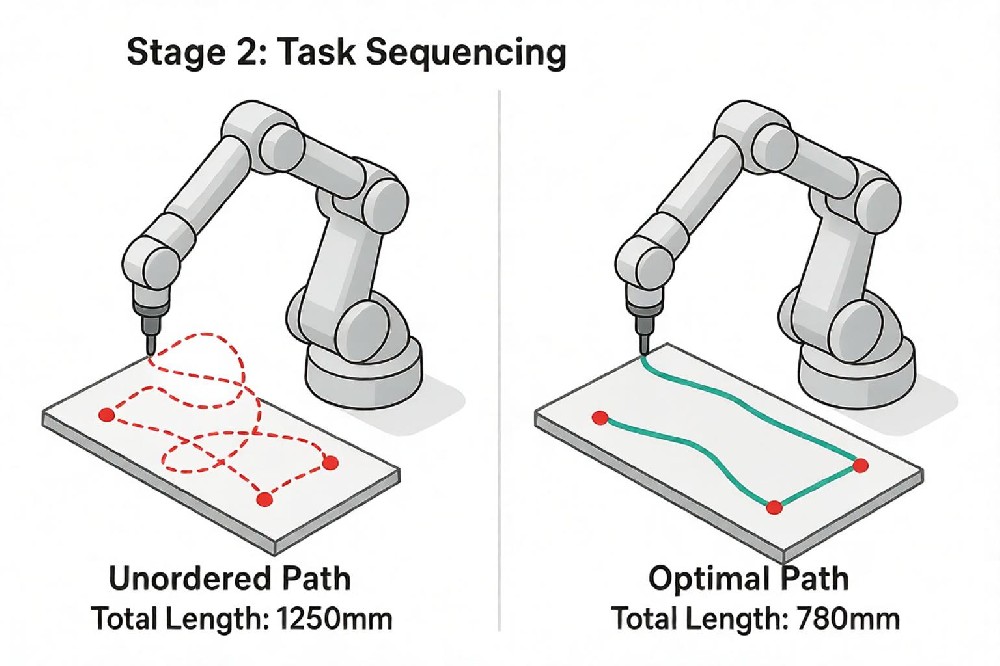
核心思路:CAD 图纸作为几何基准模板,扫描点云作为现场真实工件反馈;先配准对齐、再做偏差补偿、自动生成 6 自由度刀位点、逆解 + 碰撞检测、平滑输出机器人可执行轨迹,一套框架适配多种曲面工件,做到少示教、免重复编程。
传统机器人轨迹生成两条路线都有明显短板:
纯 CAD 离线编程:完全基于理论模型生成轨迹,默认工件和图纸一模一样。一旦工件装夹偏位、铸造变形、焊接形变、来料尺寸超差,轨迹就会偏移、撞刀、加工失效;换型号就要重新离线编程,柔性差。
纯点云示教 / 视觉规划:只依赖扫描数据,缺少设计基准,无法识别哪些区域是设计理论面、哪些是缺陷、毛刺、脏点;难以区分 “工件真实轮廓” 和 “扫描噪声”,复杂特征(孔、台阶、倒角)提取不稳定。
✅ CAD + 点云融合方案的价值
CAD:定义理论边界、工艺 ROI 区域、理论法向、特征语义(焊缝、胶槽、待打磨面),是工艺规则载体;
扫描点云:还原现场真实工件位姿、实际曲面形状、形变误差,用来做定位与轨迹自适应补偿; 二者结合,兼顾工艺规范性和现场适应性,实现通用化轨迹规划引擎。
CAD 图纸侧优先 STEP(保留特征树)或 STL 三角面片模型。 处理动作:
网格修复:破洞、重叠面、非流形边修复;
模板点云采样:均匀采样得到稀疏模板点云,用于后续配准;
工艺标注:在 CAD 上预先圈出待加工区域 ROI,定义工艺参数:行间距、工具偏移高度、法向跟随、倾斜角、边界避让距离。
扫描点云侧数据源:线激光轮廓仪、结构光 3D 相机、面阵 3D 相机;输出原始稠密点云。 预处理流水线:
背景分割:去除工装、治具、托盘点云;
统计滤波 / 半径滤波:剔除飞溅、灰尘带来的离群噪点;
体素下采样:降低点云密度,平衡计算速度与曲面精度;
法向估计:PCA 计算每个点的局部曲面法向,统一法向朝向(指向工件外侧)。
图 2:左侧 CAD 理论模型|中间相机原始扫描点云|右侧预处理干净工件点云
配准目标:求解一个齐次变换矩阵 \(T_{4×4}\),把 CAD 理论坐标系映射到相机现场坐标系,完成工件 6D 位姿定位。 分为两级配准:
粗配准:基于 FPFH 特征描述子匹配、RANSAC,解决初始位姿未知,提供一个粗略变换,避免 ICP 陷入局部最优;
精配准(ICP 变体):NICP(法向 ICP),同时优化点位置 + 法向对齐,对曲面工件比普通 ICP 更稳定,收敛精度更高。
配准完成后,系统得到工件当前在相机视野下的真实安装位姿,同时输出配准误差热力图,直观看到工件哪里变形大。
图 3:CAD 模板(半透明)和扫描点云配准对齐效果示意图
配准≠可以直接用 CAD 轨迹。铸件、钣金、热加工件普遍存在非刚体形变:不是简单整体偏移,曲面各处偏差不一样。 做法:
在 CAD 理论 ROI 上按工艺步长采样原始刀位 \(P_{cad}\),附带理论法向 \(N_{cad}\);
对每一个理论刀位,在扫描点云局部邻域搜索最近曲面,做局部曲面拟合;
将刀位点沿 CAD 法向投影到实测曲面,得到补偿后点位 \(P_{real}\),同时更新法向为实测曲面法向 \(N_{real}\);
偏差过大区域标记告警:超出工艺公差阈值时,跳过或预警,防止过切。
一句话区分:
刚体补偿:整个工件只乘一个变换矩阵(只修正装夹偏移);
点云曲面投影补偿:逐点跟随曲面形变(适配工件本身变形,本方案核心优势)。
依托 CAD 定义 ROI,结合点云曲面,内置多种通用路径生成器,按需切换:
切片平行线遍历(喷涂、大面积抛光、表面检测)用一组平行平面切割 ROI 曲面,提取交线,按蛇形往复生成覆盖路径;行间距由工艺决定,同时保持工具与曲面法向夹角稳定。
轮廓边界跟随(焊缝、密封胶、去飞边)在 CAD 提取特征轮廓线,投影到点云曲面,沿轮廓等步长采样点位,末端姿态始终垂直于曲面、沿轮廓切线前进。
螺旋 / 放射路径(型腔、圆形端面打磨)从内向外或从外向内螺旋采样,适合回转类工件。
输出结果不是单纯 XYZ 坐标,而是6 自由度位姿序列(TCP 位姿):位置 + 姿态,对应机器人工具坐标系。
图 4:切片法生成曲面蛇形轨迹示意图,轨迹点带曲面法向箭头
得到离散 6D 点位之后,不能直接下发机器人,必须做机器人空间校验:
逆运动学 IK 求解:把笛卡尔空间 TCP 位姿,求解成机器人各关节角度;多解时根据历史关节、姿态偏好自动选最优解;
约束检查:关节上下限位、奇异点检测、腕部翻转、自碰撞、与工装 / 工件碰撞检测;碰撞点自动回退、重规划局部路径;
时间域速度平滑:对关节序列做 B 样条 / 梯形 / S 型速度规划,限制最大线速度、加速度、加加速度,避免抖动、冲击;
路径过渡:行间转弯增加圆弧过渡,减少启停冲击。
在机器人仿真环境中加载机器人模型、工装、工件点云,回放整条轨迹,人工复核干涉、姿态;仿真无误后,按对应机器人品牌(ABB、库卡、埃斯顿等)生成原生机器人程序,支持在线实时下发或者文件导出。
点云基础库:PCL、Open3D
配准与曲面处理:NICP、FPFH、RANSAC、MLS 移动最小二乘曲面拟合
几何内核:OpenCASCADE(STEP/CAD 特征解析)
机器人逆解与仿真:Robotics Toolbox、MoveIt、各厂商 SDK
GPU 加速:CUDA 下采样、ICP、邻近点搜索,满足产线高节拍(如 800 件 / 分钟检测场景)
视觉平台:VisionMaster、Halcon 3D、自研点云处理模块
✅ 适合
多品种、小批量柔性产线,工件经常换型;
钣金、铸件、焊接件,存在装夹偏差和工件形变;
打磨、喷涂、检测、涂胶、焊缝寻迹等需要跟随曲面法向的工艺;
希望减少人工示教、减少离线编程工作量。
❌ 不太适合
超高精度切削加工(CNC 级微米级,对轨迹绝对精度要求极高,优先纯 CAD 五轴);
工件表面大面积缺失、扫描盲区很大、关键区域无有效点云;
工件柔性大、受力会持续变形(需要力控闭环叠加)。
补充增强方向:在这套轨迹规划外层叠加力控反馈,轨迹作为位置引导,力控做微量在线柔顺调节,是打磨抛光成熟方案。
表格
| 方案 | 工件偏移容忍 | 工件形变容忍 | 换型工作量 | 稳定性 |
|---|---|---|---|---|
| 示教编程 | 很差 | 很差 | 高 | 稳定但柔性差 |
| 纯 CAD 离线编程 | 差 | 差 | 中 | 标准件稳定 |
| CAD + 点云融合规划 | 好 | 较好 | 低 | 自适应强 |
单纯依靠图纸,是 “纸上轨迹”;单纯依靠点云,缺少工艺基准和语义约束。CAD 提供工艺规则与理论几何边界,3D 扫描点云提供现场真实曲面反馈,通过配准、逐点曲面投影补偿,构建一套不绑定特定工件、不绑定特定工艺的通用轨迹生成框架。 这套方案本质是把机器人编程从 “人工逐点示教” 升级为 “几何驱动 + 视觉自适应”,是柔性 3D 视觉机器人工作站的核心软件底座,在多品种自动化产线具备很高落地价值。

 在线咨询
 13122507986